A016 Science Advances | 脑机接口从二维进入三维,猕猴在VR中用脑导航
来源:公众号 PSY-Brain_Frontier | 发布:2026-04-21 | 原文链接
认知神经科学前沿文献分享
基本信息
Title: Intracortical brain-computer interface for navigation in virtual reality in macaque monkeys
发表时间: 2026-04-15
发表期刊:Science Advances
获取原文:
-
添加小助手: PSY-Brain-Frontier 即可获取PDF版本
-
点击页面底部“阅读原文”跳转论文网页
引言
过去十多年里,脑机接口(brain-computer interface, BCI)已经在多个方向证明了自身潜力:它可以控制屏幕光标、驱动机械臂、支持交流,甚至帮助恢复部分运动功能。但如果把问题从实验室演示推进到真实生活,难度会立刻升级。现实中的移动控制不是把一个点送到固定目标那么简单,而是在连续变化的空间里不断修正方向、适应视角变化、绕开障碍,并在目标突然变化时迅速调整策略。对于重度瘫痪者而言,这类能力比“会不会点光标”更接近真正有用的辅助功能,例如轮椅导航或复杂环境中的自主移动。
这篇发表于《Science Advances》的研究正是瞄准这一空白。作者开发了一套皮层内脑机接口(intracortical BCI, iBCI),同时读取猕猴初级运动皮层(M1)、背侧前运动皮层(PMd)和腹侧前运动皮层(PMv)的神经活动,在带有立体视觉和动态摄像机追踪的三维虚拟现实(virtual reality, VR)环境中,实时解码连续速度,控制球体或化身完成导航。与许多依赖主动动作训练、频繁校准或任务专用解码器的既往工作不同,这项研究特别强调接近瘫痪患者使用情境:解码器只用一次约7分钟的被动观察阶段建立,在线控制时尽量不重训,转而检验固定解码器在多种任务中的泛化能力,以及动物是否能通过闭环反馈逐步适应系统。论文因此不仅在问“能否控制”,还在问“能否在复杂、动态、不可预测的环境里持续而灵活地控制”。
实验设计与方法逻辑
研究在3只雄性恒河猴中进行,植入Utah阵列记录M1、PMd和PMv活动。每次实验采用统一三阶段流程:先进行被动注视,由Unity系统自动控制虚拟物体运动;再将这一阶段的神经活动与对应速度信号用于训练解码器;最后进入在线解码,由神经信号实时控制VR中的球体或猴子化身。解码器基于PSID框架的在线闭环扩展,并结合非线性回归,以50毫秒时间窗输出连续速度。
核心发现
发现一:固定解码器已足以支撑多类VR导航,且整体表现显著高于随机水平
论文首先证明,这套系统并非只能完成简化控制,而是能在多种导航任务中稳定工作。Figure 1A、1B与Table 1显示,三只猕猴在二维Center-Out和Continuous Navigation任务中,从记录早期就显著高于机会水平,个别会话成功率最高达96%。其中Continuous Navigation普遍比Center-Out低4%到13%,与动态摄像机追踪带来的额外难度一致。
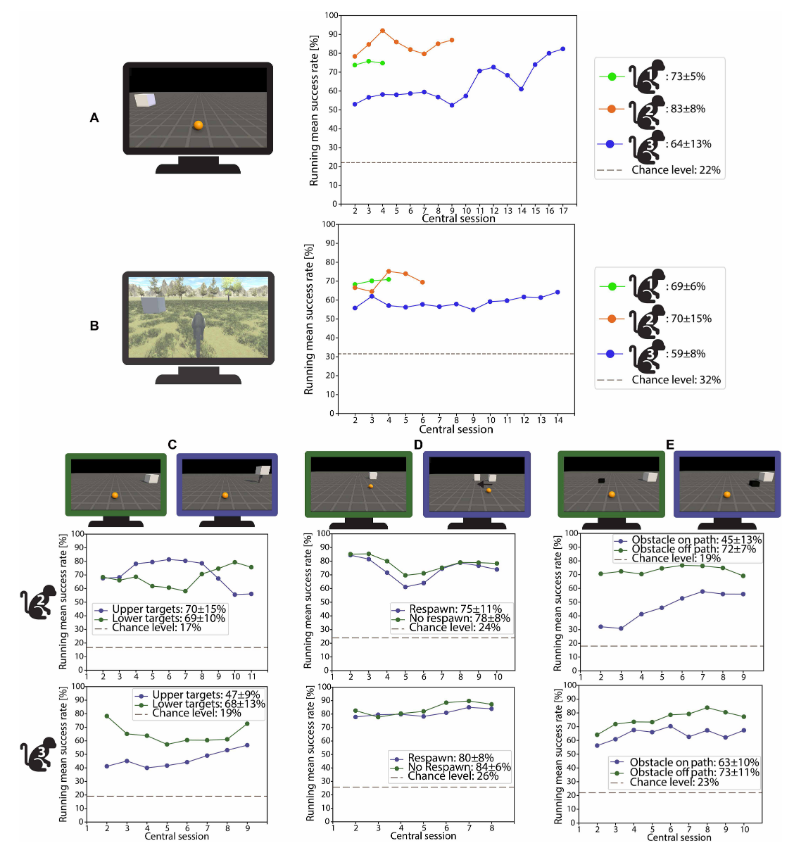
Figure 1. BCI control performance and flexibility across tasks and conditions
发现二:短时被动观察训练出的解码器,具备跨任务、跨目标、跨环境与跨视角泛化能力
这项工作的一个关键价值,不在于为每个任务分别训练解码器,而在于用一个短时被动观察得到的固定模型,去应对多种在线场景。论文在Figure 1D、1E以及Table 1中展示,同一个解码器可直接用于Center-Out、Respawn和Obstacle等不同任务,无需重新校准或重训练。补充图fig. S3进一步说明,它不仅适用于训练中出现过的左、中、右目标,对未纳入训练的新目标位置也能保持与预训练目标相当、甚至更高的成功率。
发现三:前运动皮层,尤其PMv与PMd组合,对解码贡献更突出,且真实闭环在线表现优于离线回放
为了回答“哪些脑区最关键”,作者在具备三个脑区有效放电的两只猴中做了离线比较。Figure 2A、2B显示,在Center-Out和Continuous Navigation任务里,PMv和PMd单独使用时总体优于M1,而PMv+PMd组合通常是表现最好的双区配置,并在多项比较中显著优于包含M1的其他组合。Figure 2C则进一步给出另一个重要信息:无论是PMv+PMd、全脑区“All”,还是使用全部通道的“Online Simulation”,其离线表现都持续低于真实在线闭环表现。
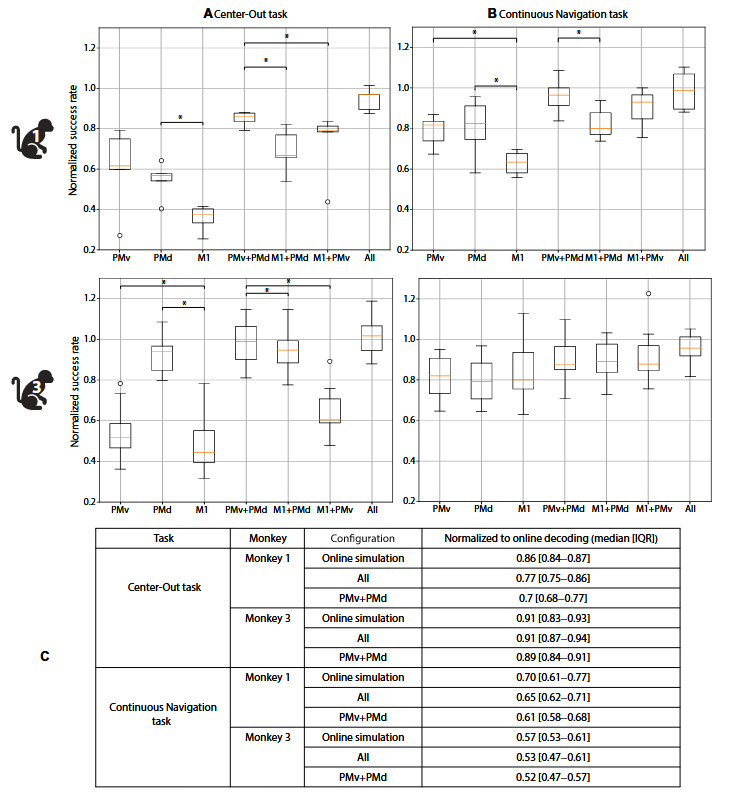
Figure 2. Offline decoding performance across cortical regions and configurations, compared to both offline simulation and actual closed-loop online perfor-mance
发现四:轨迹层面的方向修正与低肌电、低眼动相关性,共同支持解码主要反映神经控制
成功率只能说明“是否到达”,还不能说明控制是否连续、灵活且具有任务针对性。Figure 3因此很重要:它展示了猴子究竟“怎么到达”。在3D Center-Out中,Figure 3A显示上下目标对应的终点坐标分布显著分离,说明第三维控制并非随机波动。Respawn任务中,Figure 3B、3C显示目标改变后轨迹会重新转向,平均反应时间为Monkey 2的661毫秒、Monkey 3的1058毫秒。
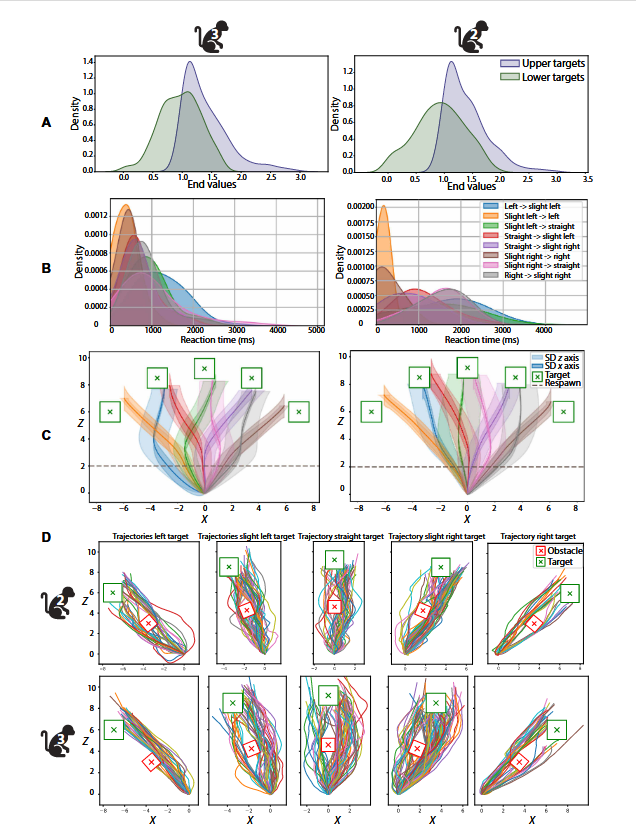
Figure 3. Trajectory analysis of the three supplementary tasks for Monkeys 2 and 3
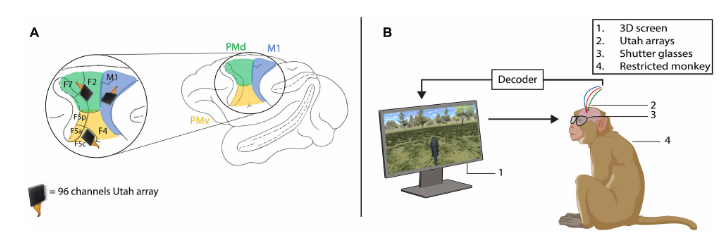
Figure 4. Implantation site and experimental setup
归纳总结和点评
这项研究最突出的贡献,不是把经典脑机接口任务做得更复杂一点,而是把“脑控”从二维、静态、任务专用的实验场景推进到更接近真实移动需求的三维、连续、动态闭环环境中:用短时被动观察训练出的固定解码器,支持猕猴完成导航、目标突变修正、避障以及跨环境和跨视角控制,并进一步用脑区分析、轨迹证据和在线优于离线的结果,补足了其工作机制上的说服力。尤其值得注意的是,前运动皮层在这类导航式控制中的突出作用,以及闭环互动和神经适应对性能的决定性意义,这为面向瘫痪患者的导航式iBCI提供了明确的方法学启发。不过,论文的边界同样清楚:研究对象仍是3只猕猴,任务发生在作者设计的VR框架内,泛化也主要限于连续速度控制这一类相近行为,因此距离长期、家庭化、临床级应用,还需要进一步验证系统稳定性、安全性和更广泛环境中的泛化上限。
···
请打分
这篇刚刚登上 Science Advances 的研究,是否实至名归?我们邀请您作为“云审稿人”,一同品鉴。精读全文后,欢迎在匿名投票中打分,并在评论区分享您的深度见解。
分享人:BQ
审核:PsyBrain 脑心前沿编辑部
💡 关于我们
👋 你好,这里是「PsyBrain 脑心前沿」
🧠 专注追踪全球认知神经科学的最尖端突破
🔍 视野直击 Nature, Science, Cell 正刊 及核心子刊与顶级大刊
📄 每日速递「深度解读」与「前沿快讯」
科研是一场探索未知的长跑,但你无需独行。欢迎加入 PsyBrain 学术社群,和一群懂你的同行,共同丈量脑与心智的无垠前沿。
👇点击卡片进群,欢迎你的到来👇
一键关注,点亮星标 ⭐ 前沿不走丢!
一键分享,让更多人了解前沿
预览时标签不可点
作者提示: 内容由AI生成
阅读原文
不喜欢
微信扫一扫
关注该公众号
知道了
微信扫一扫
使用小程序
取消 允许
取消 允许
取消 允许
× 分析
微信扫一扫可打开此内容,
使用完整服务